
This physics problem tests your understanding of fundamental physical laws and their applications. The step-by-step solution below breaks down the problem using relevant equations and physical reasoning.
ScanSolve AI Answer
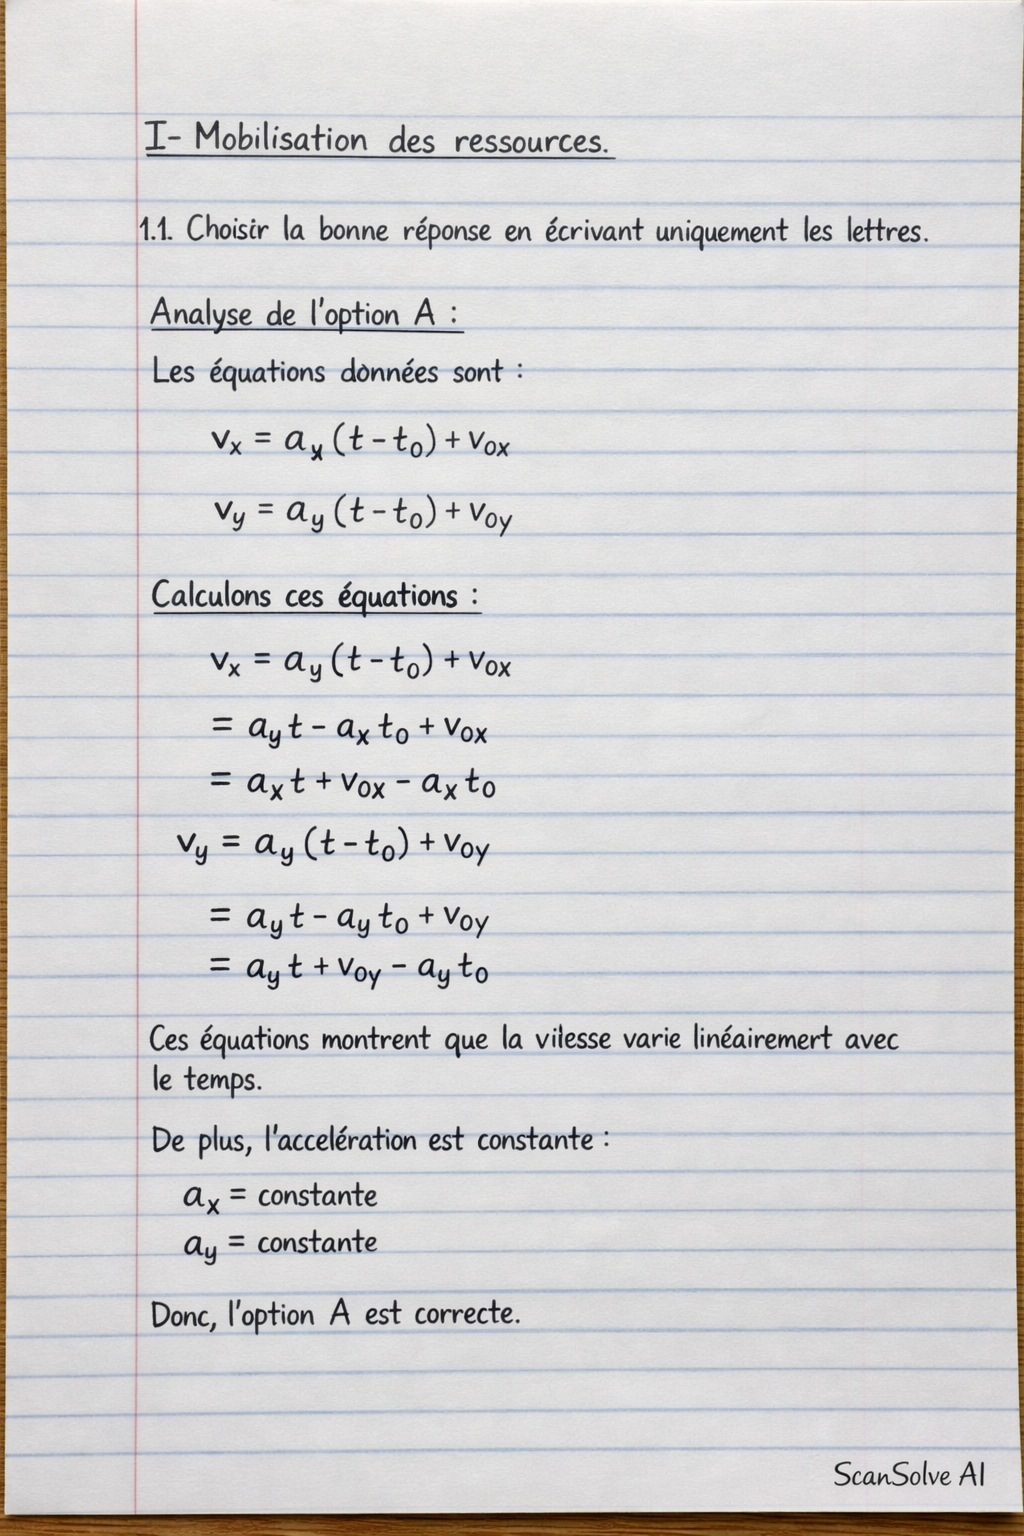
Voici les éléments de réponse détaillés pour la section "Mobilisation des ressources". I- Mobilisation des ressources 1.1- Choisir la bonne réponse en écrivant uniquement les lettres. Les lois horaires d'un mouvement uniformément varié qui s'effectue dans un repère (O; i; j) sont : Analyse de l'option A : Les équations données sont : v_x=a_x(t-t_o)+v_ox v_y=a_y(t-t_o)+v_oy Ces équations représentent la loi horaire de la vitesse pour un mouvement uniformément varié. Dans ce type de mouvement, l'accélération est constante, ce qui signifie que la vitesse varie linéairement avec le temps. Ces formules sont les définitions de la vitesse instantanée pour chaque composante dans un mouvement où l'accélération est constante (a_x et a_y sont des constantes). Donc, l'option A est correcte. Analyse de l'option B : L'équation donnée est : x=(1)/(2)a_x(t-t_o)^2+v_ox(t-t_o)+x_o Cette équation représente la loi horaire de la position pour la composante x d'un mouvement uniformément varié. Elle est obtenue par intégration de l'équation de vitesse v_x(t) = a_x(t-t_0) + v_ox. C'est la formule standard pour la position dans un mouvement rectiligne uniformément varié. Donc, l'option B est correcte. Analyse de l'option C : Les équations données sont : x=v_x(t-t_o)+x_o y=v_y(t-t_o)+y_o Ces équations décrivent un mouvement où la vitesse est constante (v_x et v_y sont des constantes). C'est la loi horaire de la position pour un mouvement rectiligne uniforme, et non un mouvement uniformément varié. Dans un mouvement uniformément varié, la vitesse n'est pas constante. Donc, l'option C est incorrecte. Conclusion : Les options A et B décrivent correctement les lois horaires d'un mouvement uniformément varié. La bonne réponse est : A et B --- 1.1- Etablir pour un mobile en mouvement rectiligne sinusoïdal : Pour un mouvement rectiligne sinusoïdal (ou harmonique simple), les lois horaires de l'élongation x(t), de la vitesse v_x(t) et de l'accélération a_x(t) sont données par : x(t) = A ( t + ) v_x(t) = (dx)/(dt) = -A ( t + ) a_x(t) = (dv_x)/(dt) = -A^2 ( t + ) où A est l'amplitude, est la pulsation et est la phase initiale. a) la relation entre a_x et x Step 1: Partir de l'expression de l'accélération. L'expression de l'accélération est a_x(t) = -A^2 ( t + ). Step 2: Substituer l'expression de l'élongation. Nous savons que x(t) = A ( t + ). En remplaçant A ( t + ) par x dans l'équation de l'accélération, on obtient : a_x = -^2 (A ( t + )) a_x = -^2 x Cette relation montre que l'accélération est proportionnelle et de signe opposé à l'élongation, ce qui est la définition caractéristique d'un mouvement harmonique simple. La relation entre a_x et x est : a_x = -^2 x b) la relation entre x et v_x Step 1: Exprimer ( t + ) et ( t + ) en fonction de x et v_x. À partir des équations de position et de vitesse : De x(t) = A ( t + ), on tire : ( t + ) = (x)/(A) De v_x(t) = -A ( t + ), on tire : ( t + ) = -(v_x)/(A) Step 2: Utiliser l'identité trigonométrique fondamentale. Nous savons que pour tout angle , ^2 + ^2 = 1. En substituant les expressions trouvées : ((x)/(A))^2 + (-(v_x)/(A))^2 = 1 (x^2)/(A^2) + (v_x^2)/(A^2^2) = 1 Step 3: Simplifier l'équation pour obtenir la relation désirée. Pour éliminer les dénominateurs, on peut multiplier toute l'équation par A^2 : A^2 ((x^2)/(A^2)) + A^2 ((v_x^2)/(A^2^2)) = A^2 × 1 x^2 + (v_x^2)/(^2) = A^2 Cette relation est une forme de l'équation de conservation de l'énergie pour un oscillateur harmonique simple. La relation entre x et v_x est : x^2 + (v_x^2)/(^2) = A^2 --- 1.2- Exprimer les coordonnées cartésiennes du vecteur OM du dispositif M; Step 1: Définir le vecteur position dans un repère cartésien. Dans un repère cartésien (O; i; j), le vecteur position OM d'un point M de coordonnées (x, y) est le vecteur qui relie l'origine O au point M. Step 2: Écrire l'expression du vecteur OM. Le vecteur OM est la somme vectorielle de ses composantes le long des axes x et y. OM = xi + yj Les coordonnées cartésiennes du vecteur OM sont simplement les composantes de ce vecteur le long des axes. Les coordonnées cartésiennes du vecteur OM sont : (x, y) --- 1.3- Compléter le tableau ci-dessous sans le reproduire (utiliser uniquement les chiffres). Le tableau présente différentes caractéristiques de mouvements. Nous allons compléter chaque cellule numérotée. (1) Nature du mouvement pour X(t)=V_x(t-t_0)+x_0 : Cette équation horaire indique que la vitesse V_x est constante et que l'accélération est nulle. C'est la définition d'un mouvement rectiligne uniforme. (1) : Mouvement rectiligne uniforme (2) Caractéristiques d'un mouvement rectiligne uniforme : Dans un mouvement rectiligne uniforme, la vitesse du mobile est constante en grandeur et en direction, et son accélération est nulle. (2) : Vitesse constante et accélération nulle (3) Caractéristiques d'un mouvement rectiligne sinusoïdal : Un mouvement rectiligne sinusoïdal est un mouvement harmonique simple. Sa caractéristique principale est que l'accélération est directement proportionnelle à l'élongation (position par rapport à l'équilibre) et dirigée en sens inverse de celle-ci (a_x = -^2 x). (3) : L'accélération est proportionnelle et de signe opposé à l'élongation (4) Équation horaire d'un mouvement rectiligne sinusoïdal : L'équation horaire générale d'un mouvement rectiligne sinusoïdal est une fonction sinusoïdale du temps. (4) : x(t) = A ( t + ) (ou A ( t + )) (5) Nature du mouvement pour une accélération constante : Si le mouvement s'effectue suivant une droite (rectiligne) et que l'accélération est constante et non nulle, le mouvement est dit uniformément varié. S'il est accéléré, c'est un mouvement rectiligne uniformément accéléré. (5) : Mouvement rectiligne uniformément accéléré (6) Équation horaire d'un mouvement rectiligne uniformément accéléré : L'équation horaire de la position pour un mouvement rectiligne uniformément accéléré est une fonction quadratique du temps. (6) : x(t) = (1)/(2)a_x(t-t_0)^2 + v_0x(t-t_0) + x_0