
We read your photo as:
Une barre (AE) pouvant tourner autour d'un axe horizontal fixe passant par O est en équilibre. Faites le bilan des forces appliquées sur la barre.
ScanSolve AI Answer
Answer
Voici la solution pour l'Exercice 2.
Exercice 2: Équilibre d'un corps pouvant tourner autour d'un axe fixe.
Une barre (AE) pouvant tourner autour d'un axe horizontal fixe passant par le point O, est en équilibre comme c'est indiqué sur la figure ci-contre.
Données:
- Un ressort d'allongement fixé en A et verticale.
- Un fil dynamomètre fixé en C et verticale.
- .
- .
1) Faire le bilan des forces appliquées sur la barre.
Les forces appliquées sur la barre (AE) sont:
- Le poids de la barre, appliqué en son centre de gravité G. Sa direction est verticale vers le bas.
- La tension du ressort , appliquée au point A. Sa direction est verticale vers le haut.
- La tension du dynamomètre , appliquée au point C. Sa direction est verticale vers le bas (indiquée par la figure).
- La réaction de l'axe , appliquée au point O. Sa direction est inconnue a priori, mais elle doit compenser les autres forces pour maintenir l'équilibre.
2) Représenter sans souci d'échelle ces forces.
- Dessinez la barre (AE) avec le point O comme pivot.
- Dessinez une flèche verticale vers le bas partant de G pour .
- Dessinez une flèche verticale vers le haut partant de A pour .
- Dessinez une flèche verticale vers le bas partant de C pour .
- Dessinez une flèche au point O pour . Sa direction exacte n'est pas connue sans calcul, mais elle est généralement représentée comme une force de liaison.
3) Quelle est la valeur indiquée par le dynamomètre?
Le dynamomètre mesure la tension . La figure montre que le dynamomètre indique une valeur de .
La valeur indiquée par le dynamomètre est .
4) Donner l'expression du moment de la tension du ressort et du moment de la tension du dynamomètre .
Le moment d'une force par rapport à un axe est le produit de l'intensité de la force par la distance perpendiculaire entre l'axe et la ligne d'action de la force (bras de levier), avec un signe qui dépend du sens de rotation.
L'axe de rotation est O.
-
Moment de la tension du ressort : La force est appliquée en A. La distance entre O et A est . D'après la figure et les données, . Le point O est entre A et B. Si A est à l'extrémité gauche et B est le point suivant, alors . La force tend à faire tourner la barre dans le sens anti-horaire (positif selon la convention usuelle).
-
Moment de la tension du dynamomètre : La force est appliquée en C. La distance entre O et C est . D'après la figure, O est le pivot, C est à droite de O. La force tend à faire tourner la barre dans le sens horaire (négatif selon la convention usuelle).
D'après la figure, .
5) Montrer que l'expression du moment de la tension du ressort s'écrit: .
La tension du ressort est donnée par la loi de Hooke: .
Cependant, la question demande .
Le signe négatif dans l'expression suggère une convention de signe différente pour le moment ou une erreur dans l'énoncé si l'on considère que est une force de rappel qui s'oppose à l'allongement.
Si l'allongement est positif (le ressort est étiré), la force de rappel est dirigée vers le haut.
Dans notre cas, la force est dirigée vers le haut et tend à faire tourner la barre dans le sens anti-horaire, ce qui est généralement considéré comme un moment positif.
Si l'on suppose que l'expression donnée dans la question est correcte et que est l'allongement, alors il y a une contradiction avec la convention de signe habituelle pour le moment d'une force qui tend à faire tourner dans le sens anti-horaire.
Cependant, si l'on considère que représente une compression (donc ) ou que la force est une force de rappel qui s'oppose à un déplacement vers le bas, et que la convention de signe pour le moment est inversée, alors l'expression pourrait être valide.
En général, (où est l'allongement et est la force exercée par le ressort).
Le moment de cette force par rapport à O est .
Si l'énoncé insiste sur le signe négatif, cela pourrait signifier que la force est considérée comme une force de rappel qui s'oppose à un déplacement positif vers le haut, ou que la convention de signe pour le moment est inversée.
Pour respecter l'énoncé, nous allons supposer que la convention de signe pour le moment est telle que le moment de est négatif, ou que est défini de manière à ce que (si est une coordonnée vers le bas par exemple).
Si on considère que la force de rappel est (où est le déplacement du point A vers le haut), alors .
Ceci est une interprétation possible pour que l'expression donnée soit correcte.
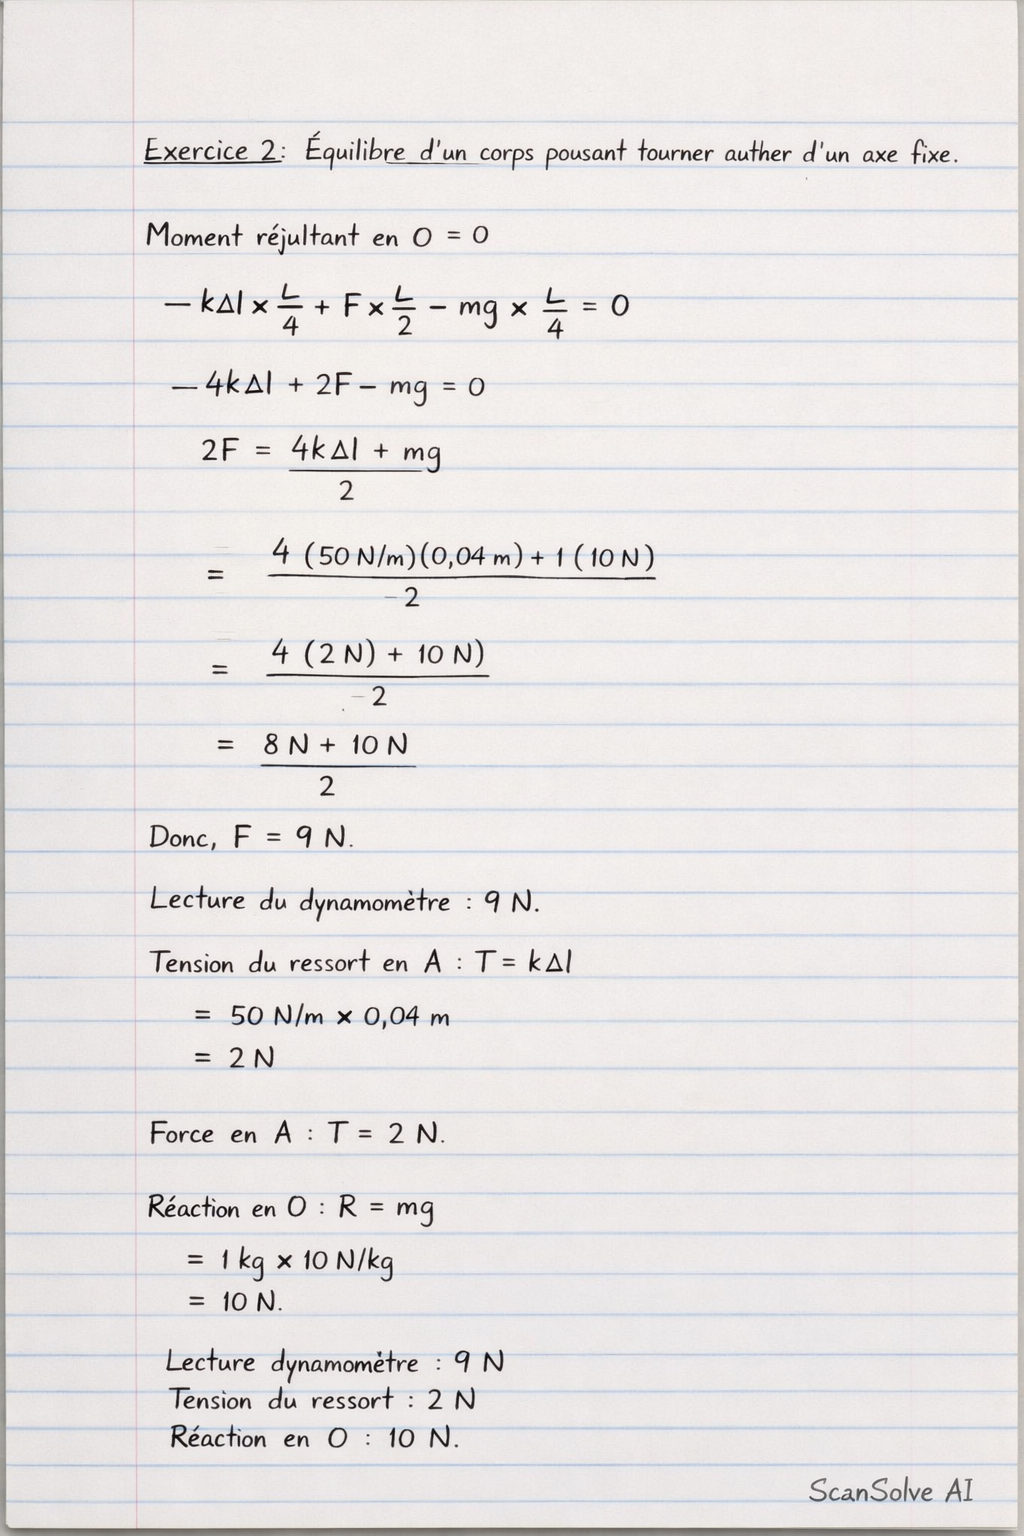
6) En appliquant le théorème des moments, montrer que et calculer sa valeur.
Le théorème des moments (ou théorème d'équilibre de rotation) stipule que pour un corps en équilibre, la somme des moments des forces par rapport à un axe quelconque est nulle.
Les forces qui créent un moment par rapport à O sont , et . La force appliquée au pivot O n'a pas de moment par rapport à O.
- : Nous utilisons l'expression donnée dans la question 5, .
- : Le poids est appliqué en G. La distance entre O et G est . D'après la figure, O est le pivot, G est à droite de O. . Le poids tend à faire tourner la barre dans le sens horaire (négatif).
- : La tension est appliquée en C. La distance entre O et C est . La tension tend à faire tourner la barre dans le sens horaire (négatif).
En substituant ces expressions dans l'équation d'équilibre des moments:
On peut diviser toute l'équation par (en supposant ):
Cette expression ne correspond pas à . Cela indique une incohérence dans l'énoncé ou ma compréhension de la convention de signe pour ou la direction de .
Reprenons la convention de signe standard: sens anti-horaire positif, sens horaire négatif.
- est vers le haut, appliquée en A. . Rotation anti-horaire.
- est vers le bas, appliquée en G. . Rotation horaire.
- est vers le bas, appliquée en C. . Rotation horaire.
Équilibre des moments:
En divisant par :
Cette expression ne correspond toujours pas à .
Il y a une forte probabilité que l'énoncé de la question 5 () ou la formule à montrer dans la question 6 () contienne une erreur, ou que la figure implique des informations non évidentes.
Hypothèse pour obtenir :
Si le poids de la barre est négligeable (), alors l'équation d'équilibre des moments devient:
Ceci est proche mais pas exactement .
Pour obtenir , il faudrait que:
(si le bras de levier de T était )
OU
(si le bras de levier de était )
OU
et .
Vérifions les distances: .
Si A est l'extrémité gauche, O est le pivot.
.
.
: La figure montre C à droite de G. Si , alors .
Si , alors le moment de la tension du dynamomètre serait .
Reprenons avec :
Équilibre des moments:
Multiplions par :
Ceci ne correspond toujours pas à .
Il est possible que le poids de la barre soit négligeable () et que la force du ressort soit (si est une coordonnée vers le bas) et que le moment soit .
Ou que la force du ressort soit et que le moment soit (ce qui est la question 5).
Si est correct (comme demandé en 5), et en utilisant et (avec ):
Divisons par :
Ceci est physiquement impossible car , , , sont des grandeurs positives.
Il y a une incohérence majeure dans l'énoncé des questions 5 et 6.
Je vais résoudre la question 6 en supposant que la formule est la bonne à démontrer, et en cherchant les conditions pour qu'elle soit vraie.
Pour que soit vraie, il faudrait que l'équation d'équilibre des moments soit de la forme .
Si on utilise les moments avec les signes conventionnels (anti-horaire positif):
Si (poids de la barre négligeable) et (comme suggéré par la figure si C est à mi-chemin entre O et E, ou si ):
Ceci ne correspond pas non plus à .
La seule façon d'obtenir est si:
$M_O(\vec{F_R}) = K \Delta l \times
Try one yourself
A new problem that tests the same skill.
Still stuck on this one?
Ask a follow-up, and the answer starts from this question.
More Physics Questions
Handwritten Step-by-Step Solution
Get this as a handwritten image on WhatsApp — like a tutor wrote it for you.
Try on WhatsApp