
We read your photo as:
Completez le tableau ci-dessous sans le reproduire (utiliser uniquement les chiffres).
ScanSolve AI Answer
Step-by-step solution
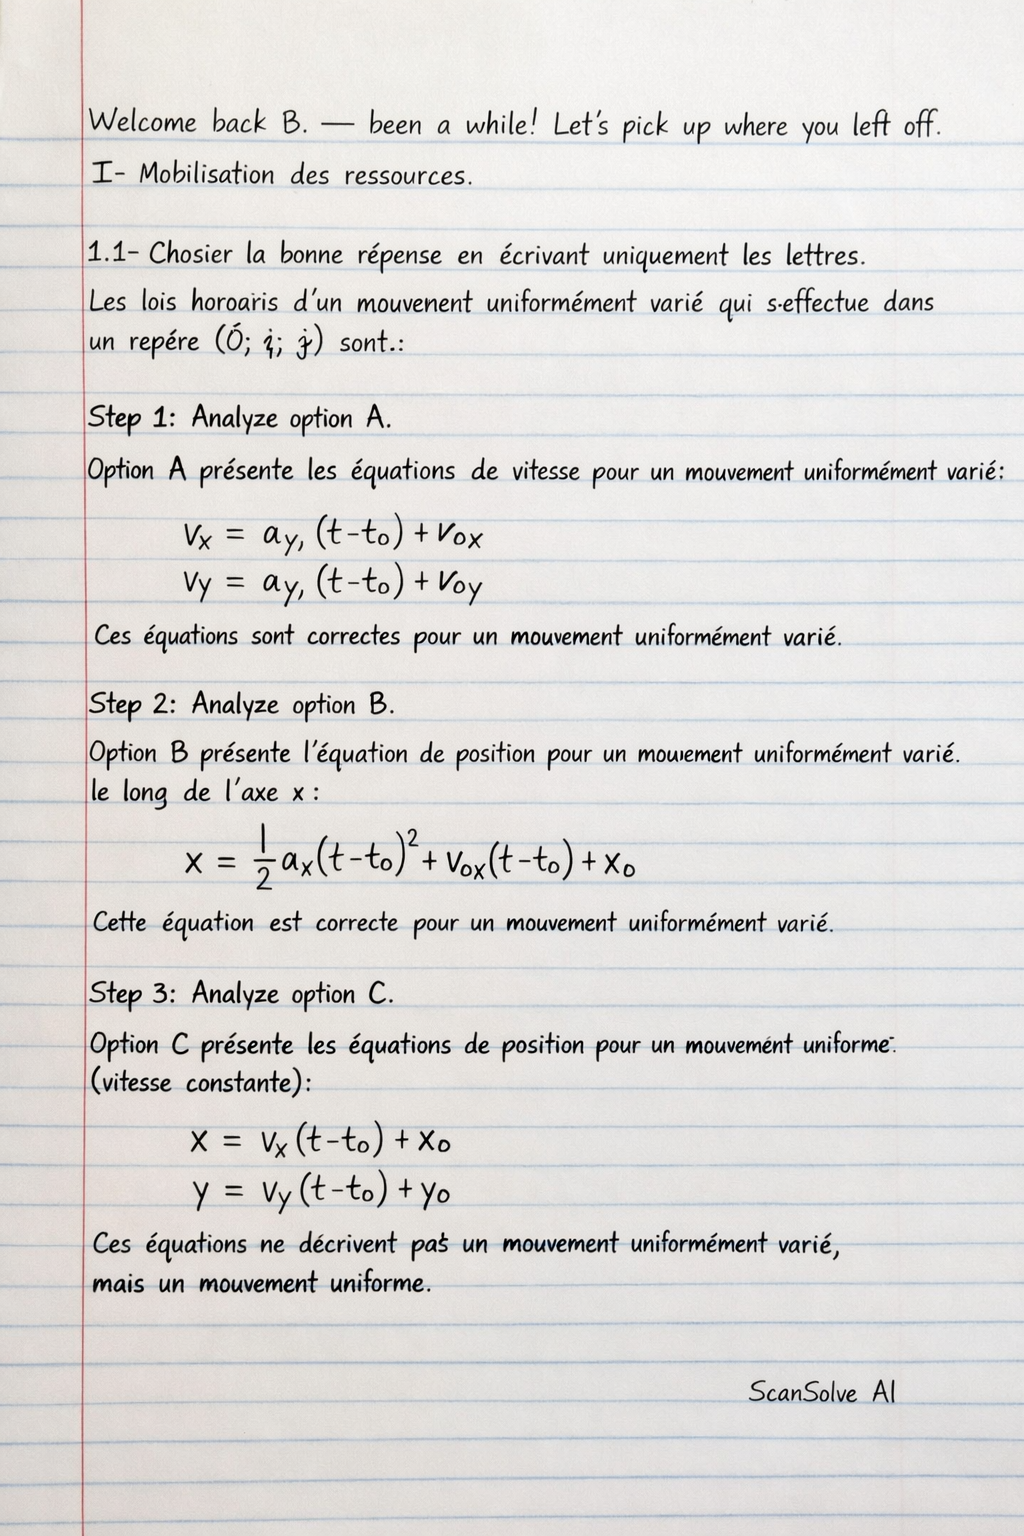
15 stepsI- Mobilisation des ressources
1.1- Choisir la bonne réponse en écrivant uniquement les lettres.
Les lois horaires d'un mouvement uniformément varié qui s'effectue dans un repère sont :
Analyze option A.
Option A présente les équations de vitesse pour un mouvement uniformément varié :
Ces équations sont correctes pour un mouvement uniformément varié.
Analyze option B.
Option B présente l'équation de position pour un mouvement uniformément varié le long de l'axe x :
Cette équation est correcte pour un mouvement uniformément varié.
Analyze option C.
Option C présente les équations de position pour un mouvement uniforme (vitesse constante) :
Ces équations ne décrivent pas un mouvement uniformément varié, mais un mouvement uniforme.
Conclude the correct options.
Les options A et B décrivent correctement les lois horaires d'un mouvement uniformément varié.
La bonne réponse est :1.1- Etablir pour un mobile en mouvement rectiligne sinusoïdal :
a) la relation entre et
b) la relation entre et
Pour un mouvement rectiligne sinusoïdal, l'élongation , la vitesse et l'accélération sont données par :
a) Relation entre et :
Substitute into the acceleration equation.
En remplaçant par dans l'expression de , on obtient :
La relation entre et est :
b) Relation entre et :
Express and from and .
À partir des équations de position et de vitesse :
Use the trigonometric identity .
En utilisant l'identité trigonométrique :
Simplify the equation.
Multiplions toute l'équation par :
La relation entre et est :
1.2- Exprimer les coordonnées cartésiennes du vecteur du dispositif M;
Define the position vector .
Le vecteur est le vecteur position du point M dans un repère cartésien . Si les coordonnées de M sont , alors :
Les coordonnées cartésiennes du vecteur sont :
1.3- Compléter le tableau ci-dessous sans le reproduire (utiliser uniquement les chiffres).
Fill in cell (1).
Pour l'équation , la nature du mouvement est un mouvement rectiligne uniforme.
(1) : Mouvement rectiligne uniformeFill in cell (2).
Les caractéristiques d'un mouvement rectiligne uniforme sont une vitesse constante et une accélération nulle.
(2) : Vitesse constante et accélération nulleFill in cell (3).
Pour un mouvement rectiligne sinusoïdal, l'accélération est proportionnelle et de signe opposé à l'élongation ().
(3) : L'accélération est proportionnelle et de signe opposé à l'élongationFill in cell (4).
L'équation horaire d'un mouvement rectiligne sinusoïdal est de la forme ou .
(4) :Fill in cell (5).
Si le mouvement s'effectue suivant une droite avec une accélération constante, il s'agit d'un mouvement rectiligne uniformément accéléré.
(5) : Mouvement rectiligne uniformément accéléréFill in cell (6).
L'équation horaire d'un mouvement rectiligne uniformément accéléré est .
(6) :
Still stuck on this one?
Ask a follow-up, and the answer starts from this question.
More Physics Questions
Handwritten Step-by-Step Solution
Get this as a handwritten image on WhatsApp — like a tutor wrote it for you.
Try on WhatsApp