
We read your photo as:
Explain facts related to uniform accelerated motion, sinusoidal rectilinear motion, and projectile motion.
ScanSolve AI Answer
Step-by-step solution
17 stepsII- Résolution de problèmes
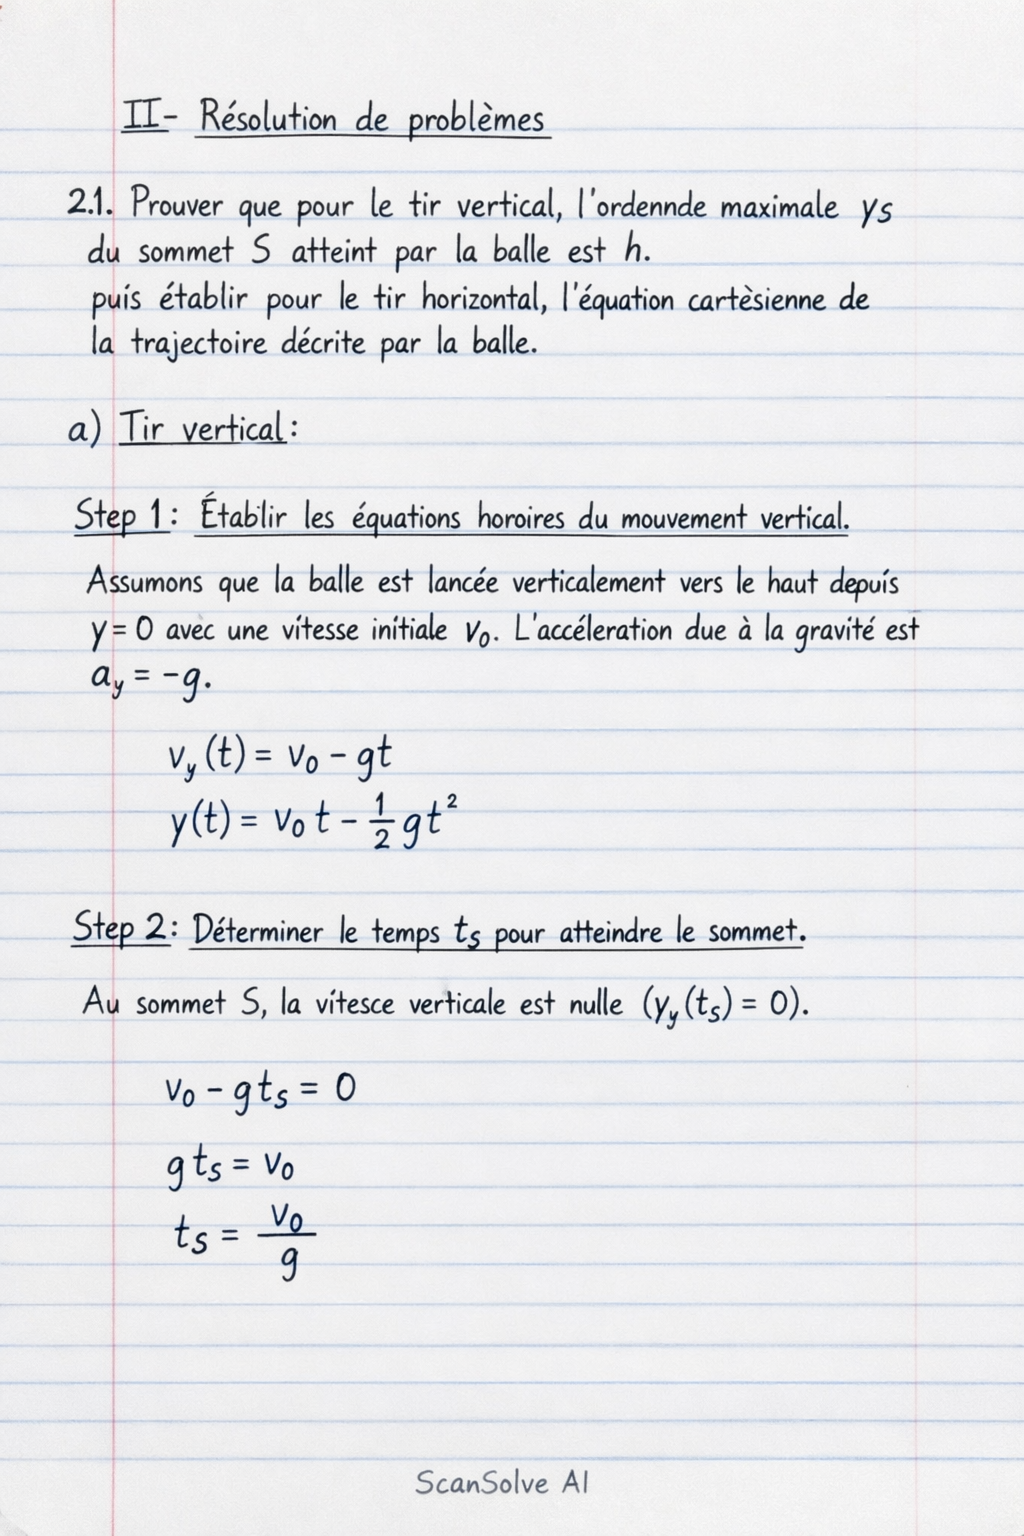
2.1. Prouver que pour le tir vertical, l'ordonnée maximale du sommet S atteint par la balle est puis établir pour le tir horizontal, l'équation cartésienne de la trajectoire décrite par la balle.
a) Tir vertical:
Établir les équations horaires du mouvement vertical.
Assumons que la balle est lancée verticalement vers le haut depuis avec une vitesse initiale . L'accélération due à la gravité est .
Les équations horaires de la vitesse et de la position sont :Déterminer le temps pour atteindre le sommet.
Au sommet S, la vitesse verticale est nulle ().
Calculer l'ordonnée maximale .
Substituons dans l'équation de position :
Par définition, cette ordonnée maximale est .
Donc,b) Tir horizontal:
Établir les équations horaires du mouvement horizontal.
Assumons que la balle est lancée horizontalement depuis une hauteur avec une vitesse initiale (horizontale). Le repère est avec l'origine au point de lancement, l'axe horizontal et l'axe vertical vers le haut.
Conditions initiales (): , , , .
Accélérations : , .
Les équations horaires de la position sont :Éliminer le temps pour obtenir l'équation cartésienne.
De l'équation de , on tire .
Substituons dans l'équation de :2.2. Prouver que la balle passe au-dessus du filet et calculer l'abscisse du point de chute.
a) Passage au-dessus du filet:
Définir les conditions du filet.
Assumons que le filet est situé à une distance horizontale du point de lancement et a une hauteur .
La hauteur de la balle lorsqu'elle atteint la position horizontale du filet () est donnée par l'équation de la trajectoire établie précédemment :Établir la condition pour passer au-dessus du filet.
Pour que la balle passe au-dessus du filet, sa hauteur à la position du filet doit être supérieure à la hauteur du filet.
La balle passe au-dessus du filet si .
(Sans valeurs numériques pour , , et , la preuve est donnée par cette condition.)b) Abscisse du point de chute :
Définir la condition du point de chute.
Le point de chute est atteint lorsque la balle touche le sol, c'est-à-dire lorsque .
En utilisant l'équation de la trajectoire :Résoudre pour .
Puisque est une distance, elle est positive :
2.3. Donner, à s, l'abscisse et la valeur de la vitesse de l'extrémité E de la bielle puis déterminer l'équation horaire du mouvement de l'extrémité E de la bielle.
Établir les équations générales du mouvement.
Assumons que l'extrémité E de la bielle effectue un mouvement rectiligne sinusoïdal (harmonique simple) le long de l'axe des .
L'équation horaire générale de ce mouvement est :La vitesse de l'extrémité E est la dérivée de la position par rapport au temps :
Calculer l'abscisse et la vitesse à s.
À s :
L'abscisse de l'extrémité E est :La valeur de la vitesse de l'extrémité E est :
Déterminer l'équation horaire.
L'équation horaire du mouvement de l'extrémité E est :
où est l'amplitude du mouvement, est la pulsation (fréquence angulaire), et est la phase initiale. Ces paramètres doivent être déterminés à partir des conditions initiales ou des caractéristiques du système, qui ne sont pas fournies ici.
3.1. Calculer la date de son troisième passage par le point D d'abscisse , dans le sens des élongations négatives.
Établir la condition de position et de sens.
Assumons que le mouvement est .
Nous cherchons tel que et .
De , on a .
Soit , avec .
Les solutions générales pour sont et , où est un entier.Appliquer la condition sur la vitesse.
La vitesse est .
Pour que le mouvement soit dans le sens des élongations négatives (), il faut que .
Ceci est vrai pour (car pour ).Déterminer la date du troisième passage.
Donc, .
où .
Si le premier passage dans ce sens correspond à (ou la plus petite valeur de pour ), alors le troisième passage correspond à .
La date du troisième passage est :(Les valeurs de , , et sont nécessaires pour un calcul numérique.)
3.2. Montrer que l'équation horaire angulaire du dispositif M est la relation ①;
La relation ① n'est pas fournie dans l'énoncé. Par conséquent, il n'est pas possible de répondre à cette question.
3.3. Montrer que le vecteur accélération du dispositif sur la portion circulaire est sous la forme de la relation ②; avec k une constante dont on précisera le nom et la valeur puis en déduire la nature du mouvement du dispositif M.
Comparer la relation donnée avec l'accélération en mouvement circulaire.
La relation ② est donnée par .
Pour un point M en mouvement circulaire de rayon autour de l'origine O avec une vitesse angulaire , le vecteur position est . L'accélération centripète est dirigée vers le centre O et a pour module .
En termes vectoriels, l'accélération est .Identifier la constante .
En comparant avec , on identifie .
Puisque est une constante, on prend la valeur positive : .a) Nom et valeur de k :
Le nom de la constante est la pulsation ou fréquence angulaire du mouvement.
Sa valeur est .b) Nature du mouvement :
Puisque l'accélération est toujours dirigée vers le centre du cercle (l'origine O) et que sa magnitude est constante (car est une constante, donc est constante), le mouvement est un mouvement circulaire uniforme.
La nature du mouvement du dispositif M est un .
Still stuck on this one?
Ask a follow-up, and the answer starts from this question.
More Physics Questions
Handwritten Step-by-Step Solution
Get this as a handwritten image on WhatsApp — like a tutor wrote it for you.
Try on WhatsApp