We read your photo as:

Exercice 2: Un point A est animé d'un mouvement rectiligne uniforme sur un axe xx'. a) Déterminer son équation horaire à l'instant t=2s, il passe à la position

Physics

ScanSolve AI Answer

Step-by-step solution

33 steps

Part 1· 33 steps

Mobile a)
Les équations horaires sont :

{x(t)=3t+5y(t)=−2t+3\begin{cases} x(t) = 3t + 5 \\ y(t) = -2t + 3 \end{cases}

1a) Équation de la trajectoire et sa nature :

  1. Exprimons tt en fonction de xx à partir de la première équation.

    x=3t+5  ⟹  t=x−53x = 3t + 5 \implies t = \frac{x - 5}{3}
  2. Substituons cette expression de tt dans la deuxième équation.

    y=−2(x−53)+3y = -2 \left( \frac{x - 5}{3} \right) + 3
  3. Simplifions l'équation.

    y=−2x3+103+93y = -\frac{2x}{3} + \frac{10}{3} + \frac{9}{3} y=−23x+193y = -\frac{2}{3}x + \frac{19}{3}
  4. La trajectoire est une droite.

    La nature de la trajectoire est rectiligne.

    1b) Expression du vecteur vitesse :

  5. Calculons la composante vxv_x en dérivant x(t)x(t) par rapport à tt.

    vx=dxdt=ddt(3t+5)=3v_x = \frac{dx}{dt} = \frac{d}{dt}(3t + 5) = 3
  6. Calculons la composante vyv_y en dérivant y(t)y(t) par rapport à tt.

    vy=dydt=ddt(−2t+3)=−2v_y = \frac{dy}{dt} = \frac{d}{dt}(-2t + 3) = -2
  7. Le vecteur vitesse est

    v⃗(t)=(3−2)\boxed{\vec{v}(t) = \begin{pmatrix} 3 \\ -2 \end{pmatrix}}

    1c) Expression du vecteur accélération :

  8. Calculons la composante axa_x en dérivant vxv_x par rapport à tt.

    ax=dvxdt=ddt(3)=0a_x = \frac{dv_x}{dt} = \frac{d}{dt}(3) = 0
  9. Calculons la composante aya_y en dérivant vyv_y par rapport à tt.

    ay=dvydt=ddt(−2)=0a_y = \frac{dv_y}{dt} = \frac{d}{dt}(-2) = 0
  10. Le vecteur accélération est

    a⃗(t)=(00)\boxed{\vec{a}(t) = \begin{pmatrix} 0 \\ 0 \end{pmatrix}}

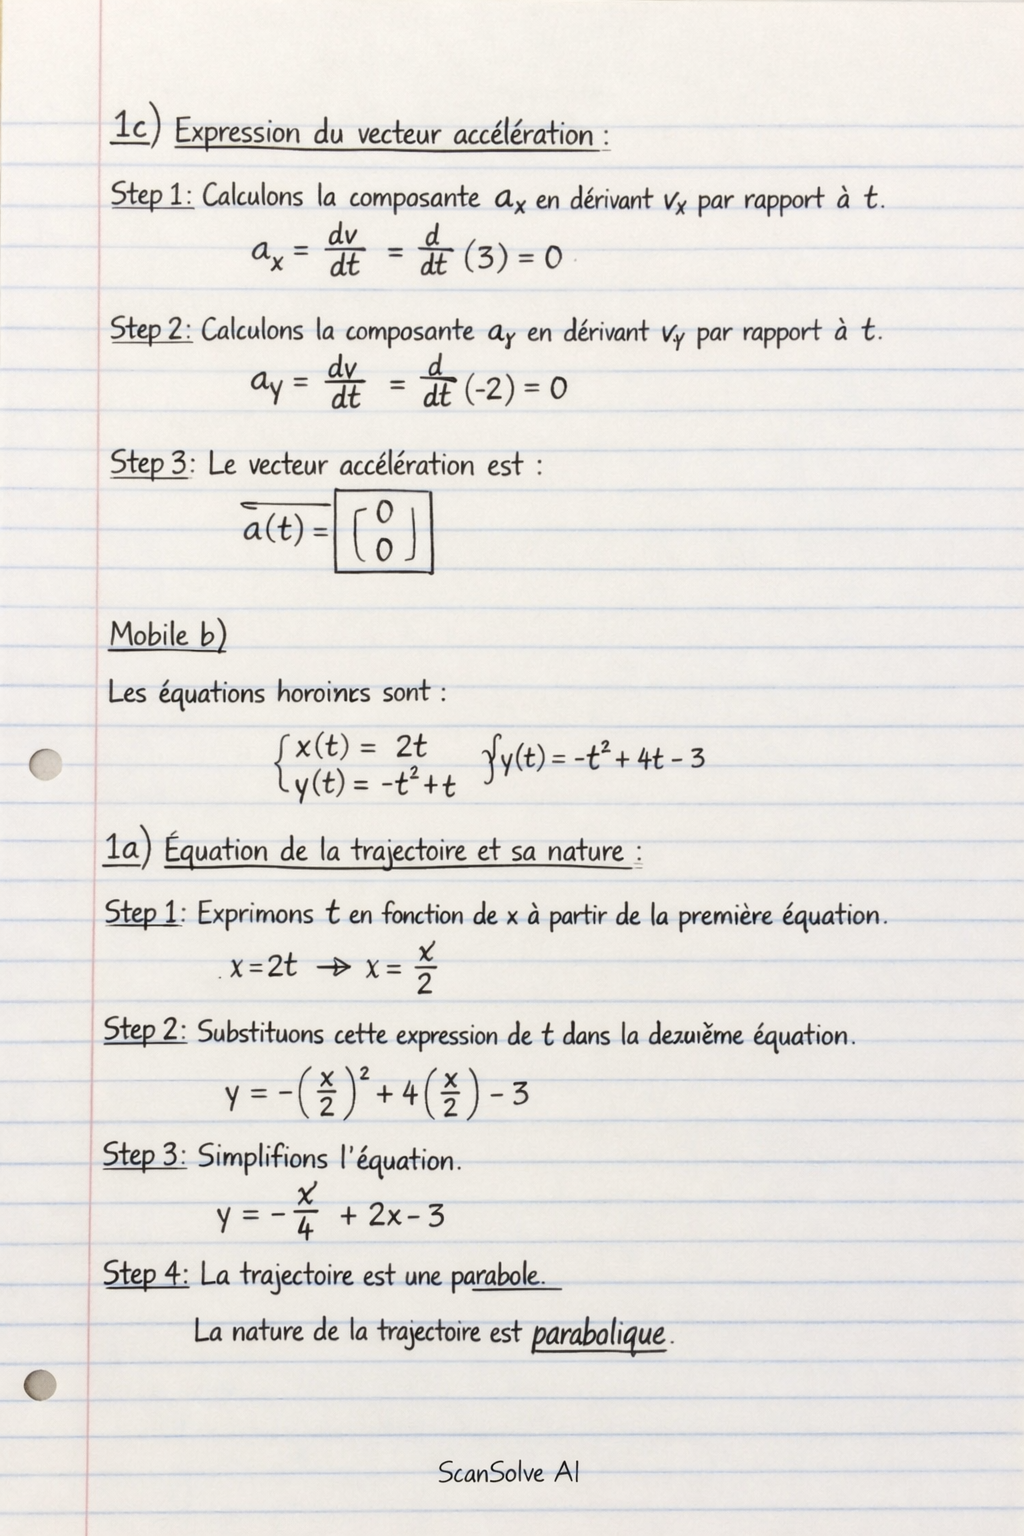
    Mobile b)
    Les équations horaires sont :

    {x(t)=2ty(t)=−t2+4t−3\begin{cases} x(t) = 2t \\ y(t) = -t^2 + 4t - 3 \end{cases}

    1a) Équation de la trajectoire et sa nature :

  11. Exprimons tt en fonction de xx à partir de la première équation.

    x=2t  ⟹  t=x2x = 2t \implies t = \frac{x}{2}
  12. Substituons cette expression de tt dans la deuxième équation.

    y=−(x2)2+4(x2)−3y = -\left(\frac{x}{2}\right)^2 + 4\left(\frac{x}{2}\right) - 3
  13. Simplifions l'équation.

    y=−x24+2x−3y = -\frac{x^2}{4} + 2x - 3
  14. La trajectoire est une parabole.

    La nature de la trajectoire est parabolique.

    1b) Expression du vecteur vitesse :

  15. Calculons la composante vxv_x en dérivant x(t)x(t) par rapport à tt.

    vx=dxdt=ddt(2t)=2v_x = \frac{dx}{dt} = \frac{d}{dt}(2t) = 2
  16. Calculons la composante vyv_y en dérivant y(t)y(t) par rapport à tt.

    vy=dydt=ddt(−t2+4t−3)=−2t+4v_y = \frac{dy}{dt} = \frac{d}{dt}(-t^2 + 4t - 3) = -2t + 4
  17. Le vecteur vitesse est

    v⃗(t)=(2−2t+4)\boxed{\vec{v}(t) = \begin{pmatrix} 2 \\ -2t + 4 \end{pmatrix}}

    1c) Expression du vecteur accélération :

  18. Calculons la composante axa_x en dérivant vxv_x par rapport à tt.

    ax=dvxdt=ddt(2)=0a_x = \frac{dv_x}{dt} = \frac{d}{dt}(2) = 0
  19. Calculons la composante aya_y en dérivant vyv_y par rapport à tt.

    ay=dvydt=ddt(−2t+4)=−2a_y = \frac{dv_y}{dt} = \frac{d}{dt}(-2t + 4) = -2
  20. Le vecteur accélération est

    a⃗(t)=(0−2)\boxed{\vec{a}(t) = \begin{pmatrix} 0 \\ -2 \end{pmatrix}}

    Mobile c)
    Les équations horaires sont :

    {x(t)=5sin⁡(2t)+2y(t)=3cos⁡(2t)−3\begin{cases} x(t) = 5 \sin(2t) + 2 \\ y(t) = 3 \cos(2t) - 3 \end{cases}

    1a) Équation de la trajectoire et sa nature :

  21. Exprimons sin⁡(2t)\sin(2t) et cos⁡(2t)\cos(2t) en fonction de xx et yy.

    x−2=5sin⁡(2t)  ⟹  sin⁡(2t)=x−25x - 2 = 5 \sin(2t) \implies \sin(2t) = \frac{x - 2}{5} y+3=3cos⁡(2t)  ⟹  cos⁡(2t)=y+33y + 3 = 3 \cos(2t) \implies \cos(2t) = \frac{y + 3}{3}
  22. Utilisons l'identité trigonométrique sin⁡2(θ)+cos⁡2(θ)=1\sin^2(\theta) + \cos^2(\theta) = 1.

    (x−25)2+(y+33)2=1\left(\frac{x - 2}{5}\right)^2 + \left(\frac{y + 3}{3}\right)^2 = 1
  23. Simplifions l'équation.

    (x−2)225+(y+3)29=1\frac{(x - 2)^2}{25} + \frac{(y + 3)^2}{9} = 1
  24. La trajectoire est une ellipse centrée en (2,−3)(2, -3).

    La nature de la trajectoire est elliptique.

    1b) Expression du vecteur vitesse :

  25. Calculons la composante vxv_x en dérivant x(t)x(t) par rapport à tt.

    vx=dxdt=ddt(5sin⁡(2t)+2)=5×cos⁡(2t)×2=10cos⁡(2t)v_x = \frac{dx}{dt} = \frac{d}{dt}(5 \sin(2t) + 2) = 5 \times \cos(2t) \times 2 = 10 \cos(2t)
  26. Calculons la composante vyv_y en dérivant y(t)y(t) par rapport à tt.

    vy=dydt=ddt(3cos⁡(2t)−3)=3×(−sin⁡(2t))×2=−6sin⁡(2t)v_y = \frac{dy}{dt} = \frac{d}{dt}(3 \cos(2t) - 3) = 3 \times (-\sin(2t)) \times 2 = -6 \sin(2t)
  27. Le vecteur vitesse est

    v⃗(t)=(10cos⁡(2t)−6sin⁡(2t))\boxed{\vec{v}(t) = \begin{pmatrix} 10 \cos(2t) \\ -6 \sin(2t) \end{pmatrix}}

    1c) Expression du vecteur accélération :

  28. Calculons la composante axa_x en dérivant vxv_x par rapport à tt.

    ax=dvxdt=ddt(10cos⁡(2t))=10×(−sin⁡(2t))×2=−20sin⁡(2t)a_x = \frac{dv_x}{dt} = \frac{d}{dt}(10 \cos(2t)) = 10 \times (-\sin(2t)) \times 2 = -20 \sin(2t)
  29. Calculons la composante aya_y en dérivant vyv_y par rapport à tt.

    ay=dvydt=ddt(−6sin⁡(2t))=−6×cos⁡(2t)×2=−12cos⁡(2t)a_y = \frac{dv_y}{dt} = \frac{d}{dt}(-6 \sin(2t)) = -6 \times \cos(2t) \times 2 = -12 \cos(2t)
  30. Le vecteur accélération est

    a⃗(t)=(−20sin⁡(2t)−12cos⁡(2t))\boxed{\vec{a}(t) = \begin{pmatrix} -20 \sin(2t) \\ -12 \cos(2t) \end{pmatrix}}

    2) Pour le mobile C, montrer que le module du vecteur vitesse s'écrit V=40 m⋅s−1V = 40 \, \text{m} \cdot \text{s}^{-1} :

  31. Calculons le module du vecteur vitesse v⃗(t)=(vxvy)\vec{v}(t) = \begin{pmatrix} v_x \\ v_y \end{pmatrix}.

    V=vx2+vy2V = \sqrt{v_x^2 + v_y^2} V=(10cos⁡(2t))2+(−6sin⁡(2t))2V = \sqrt{(10 \cos(2t))^2 + (-6 \sin(2t))^2}
  32. Simplifions l'expression.

    V=100cos⁡2(2t)+36sin⁡2(2t)V = \sqrt{100 \cos^2(2t) + 36 \sin^2(2t)} V=100cos⁡2(2t)+36(1−cos⁡2(2t))V = \sqrt{100 \cos^2(2t) + 36 (1 - \cos^2(2t))} V=100cos⁡2(2t)+36−36cos⁡2(2t)V = \sqrt{100 \cos^2(2t) + 36 - 36 \cos^2(2t)} V=64cos⁡2(2t)+36V = \sqrt{64 \cos^2(2t) + 36}
  33. Le module de la vitesse V=64cos⁡2(2t)+36V = \sqrt{64 \cos^2(2t) + 36} dépend du temps tt.

    Il n'est pas constant. Pour que V=40 m⋅s−1V = 40 \, \text{m} \cdot \text{s}^{-1}, on aurait besoin de cos⁡2(2t)=24.4375\cos^2(2t) = 24.4375, ce qui est impossible car cos⁡2(θ)\cos^2(\theta) doit être entre 0 et 1.
    Conclusion : Le module du vecteur vitesse pour le mobile C n'est pas constant et n'est pas égal à 40 m⋅s−140 \, \text{m} \cdot \text{s}^{-1}. L'énoncé de la question est incorrect.
    Le module de la vitesse est V=64cos⁡2(2t)+36\boxed{V = \sqrt{64 \cos^2(2t) + 36}}.

Part 2

La question est incomplète. Il manque la position du point A à l'instant t1=2 st_1 = 2 \, \text{s} pour pouvoir déterminer son équation horaire.

Was this helpful?

Still stuck on this one?

Ask a follow-up, and the answer starts from this question.

Got a different question?Ask your own question
Handwritten step-by-step solution preview

Handwritten Step-by-Step Solution

Get this as a handwritten image on WhatsApp — like a tutor wrote it for you.

Try on WhatsApp